 Buscar
Centro de Conocimiento
Guía del contactor inversor: Cableado de control del motor para avance y retroceso
Aprenda cómo los contactores reversibles cambian la dirección del motor, cómo cablear los circuitos de avance/retroceso y cómo combinar de forma segura el enclavamiento mecánico y eléctrico.
 20 de junio de 2026
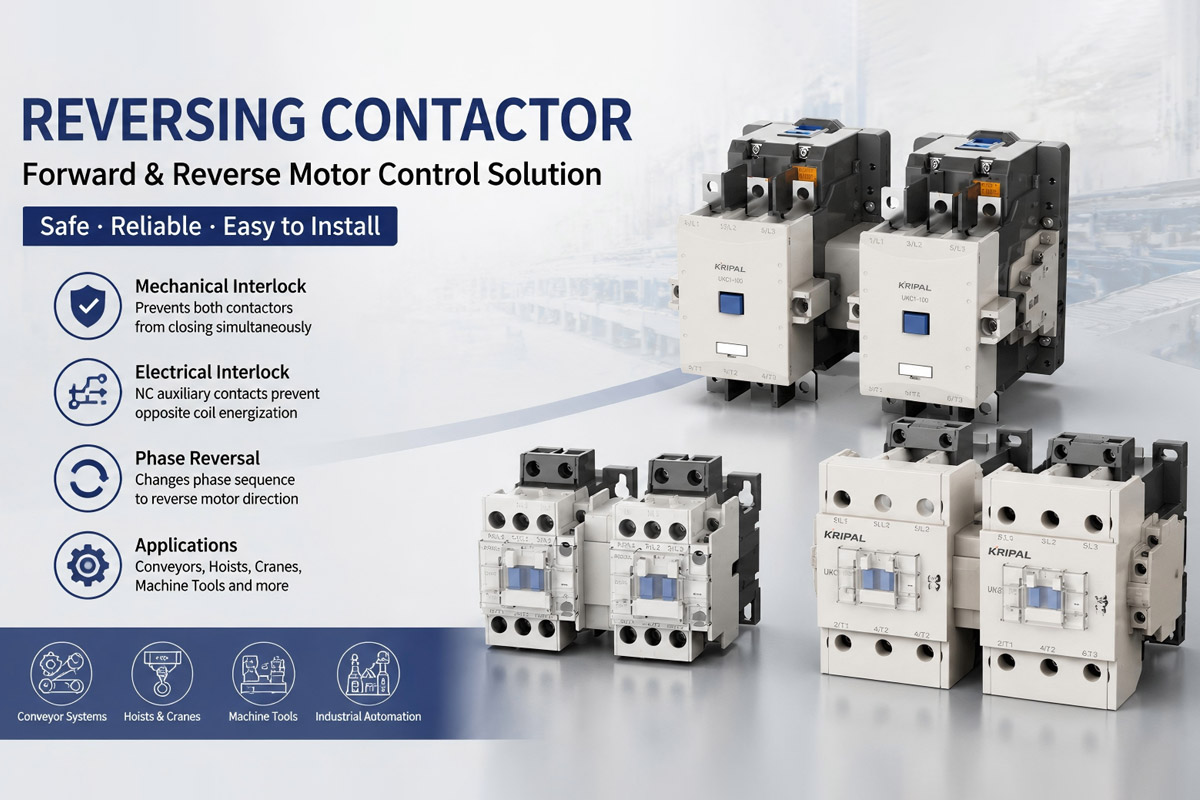
Un contactor inversor es un dispositivo de control de motor diseñado para cambiar el sentido de giro de los motores trifásicos mediante la inversión de la secuencia de fases suministrada a los terminales del motor. Se utiliza ampliamente en aplicaciones industriales como cintas transportadoras, polipastos, grúas, máquinas herramienta y equipos de producción automatizados donde se requiere el funcionamiento en ambos sentidos.
A diferencia de un contactor estándar que solo enciende y apaga la alimentación, un conjunto de contactores de avance y retroceso utiliza dos contactores que trabajan juntos con sistemas de enclavamiento mecánico y eléctrico para controlar de forma segura la dirección del motor.
Cuando un contactor inversor está cableado incorrectamente o ambos contactores se cierran simultáneamente, puede producirse un cortocircuito entre fases en el circuito de potencia, lo que genera una corriente de falla extremadamente alta y posibles daños a los contactores. Por lo tanto, un diseño de enclavamiento adecuado es esencial para aplicaciones de inversión de motor seguras y confiables.
Esta guía explica cómo funcionan los contactores inversores, la diferencia entre el enclavamiento mecánico y el eléctrico, y los principios básicos de cableado para los sistemas de control de motores de avance y retroceso.
El principio de inversión de fase
El sentido de giro de un motor de inducción trifásico viene determinado por la secuencia de fases que se suministra a los devanados del estator del motor.
Con una secuencia de fases estándar:
L1 → L2 → L3
El motor gira en una dirección.
Al intercambiar dos fases cualesquiera, el campo magnético giratorio cambia de dirección, lo que provoca que el motor gire en sentido contrario.
Un conjunto de contactores inversores logra esto mediante el uso de dos contactores con diferentes configuraciones de cableado de salida:
Contactor de avance
El contactor delantero conecta las fases de alimentación al motor en la secuencia normal:
- L1 → U
- L2 → V
- L3 → O
Contactor inverso
El contactor reversible intercambia dos fases:
- L1 → O
- L2 → V
- L3 → U
Esta inversión de fase cambia el sentido de giro del motor sin modificar el motor en sí.
Un arrancador reversible completo normalmente incluye:
- Dos contactores de potencia
- Enclavamiento mecánico
- Enclavamiento eléctrico mediante contactos auxiliares
- Protección de sobrecarga del motor
- Circuito de control con comandos de avance, retroceso y parada.
Los dos contactores nunca deben cerrarse simultáneamente. Si ambos contactores funcionan al mismo tiempo, el circuito de alimentación del arrancador inversor puede provocar un cortocircuito directo entre fases.
¿Qué es un enclavamiento mecánico en un contactor inversor?
Un enclavamiento mecánico es un mecanismo de seguridad físico instalado entre los contactores de avance y retroceso. Su función es evitar que ambos contactores se cierren simultáneamente en condiciones normales de funcionamiento.
En un conjunto de contactores reversibles, el enclavamiento mecánico conecta los dos mecanismos de contactor. Cuando un contactor se cierra, el enclavamiento bloquea físicamente el movimiento del contactor opuesto, impidiendo que se cierre.
Por ejemplo:
- Cuando se energiza el contactor de avance, el enclavamiento mecánico impide que se cierre el contactor de retroceso.
- Cuando se energiza el contactor de inversión, el contactor de avance se bloquea.
El enclavamiento mecánico funciona independientemente del circuito de control. Incluso si ambas bobinas del contactor reciben una señal de comando debido a una falla de control, el mecanismo físico impide el cierre simultáneo de los contactos.
Sin embargo, al igual que cualquier componente mecánico, el sistema de bloqueo debe instalarse correctamente y revisarse periódicamente, especialmente en aplicaciones con ciclos de inversión frecuentes.
Contactores inversores ensamblados en fábrica frente a ensamblados en campo
Existen dos enfoques comunes para construir un sistema de contactor inversor.
Contactores inversores ensamblados en fábrica
Las unidades de inversión ensambladas en fábrica se suministran con:
- Dos contactores emparejados
- Enclavamiento mecánico preinstalado
- Conexión de fase correcta
- Ensamblaje probado en fábrica
Por ejemplo, la serie de contactores inversores Kripal UKC1-R integra el enclavamiento mecánico y la disposición del contactor en una solución inversora completa, lo que reduce el tiempo de instalación y los errores de cableado.
Arrancadores reversibles ensamblados en campo
También se puede construir un arrancador reversible combinando:
- Dos contactores estándar
- Un kit de enclavamiento mecánico externo
- Cableado de control adicional
Este método ofrece flexibilidad, pero requiere una instalación cuidadosa. Una alineación incorrecta del enclavamiento mecánico o un cableado de fase incorrecto pueden comprometer la función de protección.
¿Qué es el enclavamiento eléctrico en un contactor inversor?
Si bien el enclavamiento mecánico proporciona protección física, un enclavamiento eléctrico añade otra capa de protección de control al impedir que se energice la bobina del contactor opuesto.
El enclavamiento eléctrico se consigue normalmente mediante el uso de contactos auxiliares normalmente cerrados (NC) de cada contactor.
El principio básico es:
- El contacto auxiliar normalmente cerrado del contactor de avance se coloca en serie con la bobina del contactor de retroceso.
- El contacto auxiliar normalmente cerrado del contactor de inversión se coloca en serie con la bobina del contactor de avance.
Cuando se energiza el contactor de avance:
- Sus principales contactos se cierran.
- Su contacto auxiliar NC se abre.
- El circuito de la bobina del contactor de inversión está interrumpido.
- El contactor de inversión no puede energizarse.
El mismo proceso se produce cuando se activa el contactor reversible.
Este método de enclavamiento eléctrico crea una capa de seguridad redundante junto con el enclavamiento mecánico.
Lógica de control de contactores de avance y retroceso
Un circuito de control de inversión estándar de tres cables normalmente incluye:
- Botón de parada (NC)
- Botón de arranque hacia adelante (NO)
- Botón de arranque en reversa (NO)
- Bobina del contactor delantero
- Bobina del contactor inverso
- Contactos de retención auxiliares
- Contactos de enclavamiento eléctrico
Los contactores de avance y retroceso utilizan contactos auxiliares normalmente cerrados (NC) conectados en cruz para evitar que ambas bobinas se energicen a través del circuito de control.
Cómo cablear un contactor inversor paso a paso
El cableado correcto es esencial para el funcionamiento seguro de un sistema de contactor inversor. Un arrancador inversor completo contiene dos circuitos separados:
- Circuito de alimentación: transporta la corriente del motor trifásico.
- Circuito de control: controla el funcionamiento del contactor y la lógica de enclavamiento.
Ambos circuitos deben estar configurados correctamente para evitar fallos de fase y el funcionamiento involuntario del motor.
Cableado del circuito de alimentación de un contactor inversor
El circuito de alimentación contiene dos caminos paralelos desde la alimentación trifásica hasta el motor.
La secuencia de cableado típica es:
Conexión del contactor delantero
El contactor delantero conecta las fases de entrada al motor en la secuencia estándar:
- L1 → U
- L2 → V
- L3 → O
Esto produce el sentido de giro normal del motor.
Conexión del contactor inverso
El contactor inverso cambia la secuencia de fases intercambiando dos fases:
- L1 → O
- L2 → V
- L3 → U
Esto provoca que el motor gire en sentido contrario.
El relé de sobrecarga del motor se instala normalmente en serie con el circuito del motor para proporcionar protección contra sobrecorriente durante el funcionamiento.
Cableado del circuito de control de un sistema de control de motor de avance y retroceso
Un circuito de control de contactor inversor estándar utiliza un método de control de tres cables.
La secuencia básica de cableado es:
- Conecte la alimentación de control al contacto normalmente cerrado (NC) del pulsador de parada.
- Desde la salida del pulsador de parada, conecte la alimentación de control a los circuitos de arranque de avance y retroceso.
- El pulsador de arranque hacia adelante (NO) energiza la bobina del contactor de avance a través del contacto auxiliar NC del contactor de retroceso.
- El pulsador de arranque inverso (NO) energiza la bobina del contactor inverso a través del contacto auxiliar NC del contactor de avance.
- Cada contactor utiliza su propio contacto auxiliar normalmente abierto (NO) como circuito de retención o sellado.
- Ambas bobinas del contactor regresan a la fuente de alimentación de control a través de sus terminales A2.
Esta disposición garantiza que, una vez seleccionada una dirección, el contactor opuesto no pueda energizarse a través del circuito de control.
Enclavamiento mediante pulsadores para estaciones de inversión manual
En los sistemas de inversión de marcha de accionamiento manual, se puede lograr una protección adicional mediante el enclavamiento mediante pulsadores.
Los pulsadores de avance y retroceso pueden incluir:
- Un contacto NO para el comando de inicio
- Un contacto normalmente cerrado para deshabilitar el circuito en sentido contrario.
Por ejemplo:
Cuando se pulsa el botón de avance:
- El contacto normalmente abierto (NO) de avance se cierra y energiza el contactor de avance.
- El contacto normalmente cerrado (NC) de avance se abre e impide que se energice el circuito de la bobina inversa.
Esto proporciona un enclavamiento eléctrico adicional a nivel de control antes de que las bobinas del contactor reciban energía.
Sin embargo, el enclavamiento mediante pulsadores no debe sustituir el enclavamiento mecánico y eléctrico principal integrado en el arrancador reversible.
Un sistema diseñado correctamente combina:
- Enclavamiento mecánico entre contactores
- Enclavamiento eléctrico mediante contactos auxiliares
- Protección de la lógica de control frente a pulsadores o sistemas PLC.
Comparación de métodos de enclavamiento de contactores inversores
En los sistemas de control de motores industriales, se suelen combinar varios métodos de enclavamiento para mejorar la fiabilidad operativa.
| Método | Principio de operación | Modo de fallo | Implementación de Kripal |
|---|---|---|---|
| Enclavamiento mecánico | Una barrera física impide que ambas armaduras se cierren. | Desgaste en el mecanismo de enclavamiento después de millones de operaciones | Instalado de fábrica en todas las series UKC1-R. |
| Enclavamiento eléctrico | Los contactos auxiliares NC interrumpen el circuito de bobina opuesto. | El contacto auxiliar soldado mantiene el circuito cerrado. | Contactos auxiliares dobles en los modelos UKC1-85R y UKC1-100R. |
| Bloqueo mediante pulsador | El contacto normalmente cerrado del pulsador abre el circuito en sentido contrario. | El operador mantiene pulsados ambos botones simultáneamente. | Estándar en las cajas de arranque reversibles Kripal |
| enclavamiento lógico del PLC | El software impide que ambas salidas se activen. | Condición de carrera de escaneo del programa durante el cambio de dirección | Retardo recomendado de 50 ms entre cambios de dirección. |
Aplicaciones comunes de los contactores inversores
Los contactores inversores se utilizan ampliamente en equipos industriales donde los motores deben funcionar en dos direcciones.
Control de la dirección de la cinta transportadora
Los sistemas de transporte a menudo requieren movimiento hacia adelante y hacia atrás para:
- Manejo de materiales
- Carga y descarga
- Ajuste de posición
- Operaciones de mantenimiento
Un contactor inversor permite a los operadores o a los sistemas PLC controlar la dirección de la cinta transportadora mediante un sencillo sistema de arranque del motor.
La serie Kripal UKC1-R proporciona una solución compacta para aplicaciones de inversión de giro en motores trifásicos.
Control de elevación y descenso de grúa y polipasto
Los polipastos eléctricos y los equipos de elevación suelen utilizar contactores inversores para:
- Movimiento ascendente
- Movimiento descendente
- Ajuste de posición
Estos sistemas suelen combinar:
- Contactor inversor
- Proteccion contra sobre carga
- Colgante de control
- Control del freno del motor
Debido a que los equipos de elevación implican cambios frecuentes de dirección, un sistema de enclavamiento fiable es especialmente importante.
Inversión del husillo de la máquina herramienta
Máquinas herramienta como:
- Tornos CNC
- Fresadoras
- Máquinas de roscar
A menudo requieren una inversión rápida del motor durante las operaciones de mecanizado.
Las aplicaciones con ciclos de inversión frecuentes requieren contactores seleccionados según la categoría de utilización correcta, como AC-3 o AC-4, dependiendo de las condiciones de arranque e inversión.
Recomendación de producto: Serie de contactores inversores Kripal UKC1-R
Para aplicaciones de inversión de giro en motores industriales, la serie Kripal UKC1-R ofrece una solución de contactor inversor ensamblado en fábrica.
Las características clave incluyen:
- Enclavamiento mecánico integrado
- Disposición del contactor ensamblado en fábrica
- Tiempo de cableado reducido
- Control fiable del motor tanto hacia adelante como hacia atrás.
- Adecuado para aplicaciones de motores trifásicos industriales.
En comparación con los arrancadores reversibles ensamblados en campo, los contactores reversibles fabricados en fábrica reducen la complejidad de la instalación y minimizan el riesgo de una alineación mecánica incorrecta o un cableado de fase inadecuado.
Consulte el contactor inversor UKC1-100R y modelos relacionados en la categoría de contactores inversores.
Conclusión
Un contactor inversor es una solución fiable para controlar el giro hacia adelante y hacia atrás de motores trifásicos. Al combinar el cableado de inversión de fase con el enclavamiento mecánico y eléctrico, los arrancadores inversores proporcionan un control de dirección del motor seguro y eficiente para aplicaciones industriales. La correcta selección, cableado e instalación son esenciales para prevenir fallos de fase y garantizar una larga vida útil. Para aplicaciones que requieren un control fiable del motor en ambos sentidos, las soluciones de contactores inversores preensamblados, como la serie Kripal UKC1-R, ofrecen una opción práctica y eficiente.
Preguntas frecuentes
P: ¿Qué sucede si los contactores de avance y retroceso se cierran al mismo tiempo?
Si ambos contactores se cierran simultáneamente, el circuito de alimentación del arrancador inversor puede generar un cortocircuito entre fases. La corriente de falla resultante puede dañar los contactos del contactor antes de que el dispositivo de protección aguas arriba desconecte el circuito. El enclavamiento mecánico y eléctrico está diseñado para evitar esta situación durante el funcionamiento normal.
P: ¿Cuál es la diferencia entre un contactor inversor y un contactor normal?
Un contactor estándar controla el funcionamiento de encendido/apagado del motor, mientras que un contactor inversor utiliza dos contactores y un sistema de enclavamiento para controlar la rotación del motor tanto hacia adelante como hacia atrás.
P: ¿Puedo construir un arrancador reversible a partir de dos contactores estándar?
Sí. Dos contactores estándar pueden ensamblarse para formar un arrancador reversible añadiendo:
- kit de enclavamiento mecánico
- Cableado de enclavamiento eléctrico
- Conexiones de inversión de fase correctas
Los contactores inversores ensamblados en fábrica simplifican la instalación y reducen los errores de cableado.
P: ¿Por qué mi contactor inversor emite un zumbido fuerte en una dirección?
Un zumbido fuerte proveniente de la bobina del contactor suele indicar que la armadura no se asienta completamente. En un conjunto inversor, esto puede ocurrir si el enclavamiento mecánico se activa parcialmente debido a que el contactor opuesto no se abre por completo. Verifique que el mecanismo de enclavamiento se mueva libremente y que ambos contactores regresen a la posición completamente abierta al desconectarse la energía. La suciedad en las caras del imán o un anillo de sombreado deformado en el imán de la bobina de CA también pueden causar zumbido. Limpie las caras del imán con un paño seco y reemplace el contactor si el anillo de sombreado está agrietado.
P: ¿Necesito un retardo de tiempo entre los comandos de avance y retroceso?
Es habitual aplicar un breve retardo entre detenerse en una dirección y comenzar a moverse en la dirección opuesta. El retardo necesario depende de:
- Características del contactor
- inercia del motor
- Diseño del sistema de control
- Requerimientos de aplicacion
Los sistemas controlados por PLC suelen incluir un temporizador para evitar cambios de dirección bruscos.
P: ¿Cómo se cablea un contactor inversor?
Un contactor inversor requiere dos contactores conectados con secuencias de fase opuestas.
El contactor directo utiliza el orden de fases normal: L1-U, L2-V, L3-W
El contactor inversor intercambia dos fases: L1-W, L2-V, L3-U
También deben instalarse enclavamientos eléctricos y mecánicos para evitar que ambos contactores funcionen simultáneamente.
Recursos relacionados
Explorar el Centro de Conocimiento >
¿Necesitas un producto KRIPAL que combine?
Indique el voltaje, la cantidad y el destino. Un ingeniero le responderá con las opciones y el plazo de entrega.